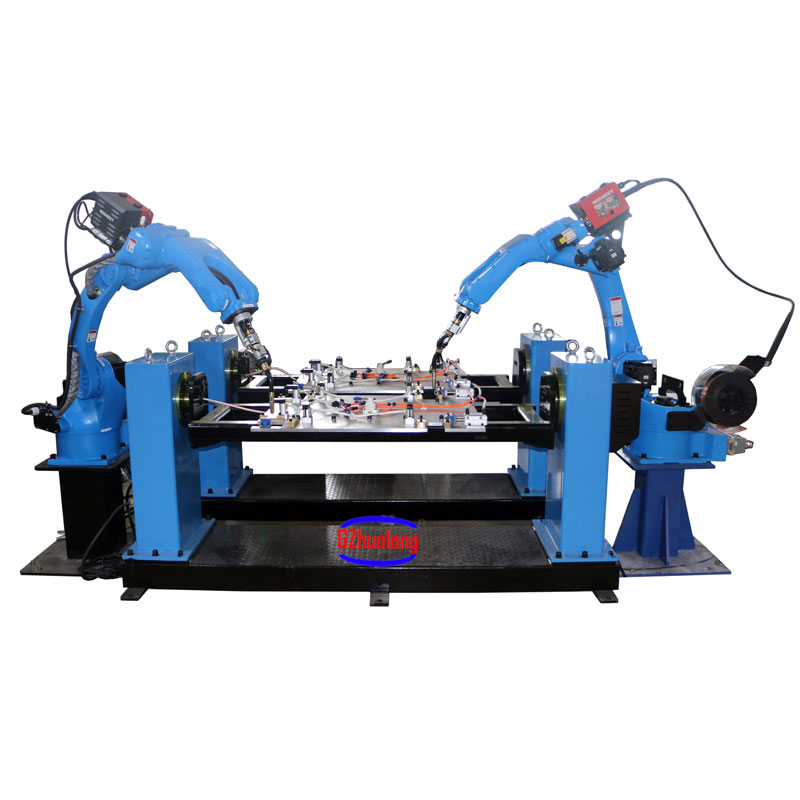
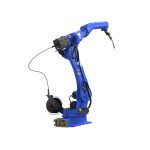

용접 로봇은 크게 로봇과 용접 장비의 두 부분으로 구성됩니다. 로봇은 로봇 본체와 제어 캐비닛(하드웨어 및 소프트웨어)으로 구성됩니다. 아크, 스폿 용접 등의 용접 장비는 용접 전원(제어 시스템 포함), 와이어 피더(아크 용접), 용접 토치(플라이어) 및 기타 부품으로 구성됩니다.
아크 용접 로봇은 주로 가스 차폐 용접 방식(MAG, MIG, TIG)을 사용하며 아크 용접의 경우 기존 사이리스터, 인버터, 파형 조정이 가능한 펄스 또는 비펄스 전원 공급 장치를 로봇에 설치할 수 있습니다.
와이어 공급 장치는 로봇 팔 위나 바깥쪽에 장착할 수 있습니다. 용접 토치와 와이어 공급 장치 사이의 호스가 짧아져 와이어 공급의 안정성을 유지하는 데 도움이 됩니다.
용접 로봇은 기본적으로 심 접합 로봇으로, 대부분 6개의 축을 가지고 있습니다.
전자 기술, 컴퓨터 기술, CNC 및 로봇 공학, 자동 용접 로봇의 발전으로 1960년대 제조에 사용되기 시작한 이래로 기술은 점점 더 발전해 왔으며 주로 다음과 같은 장점이 있습니다.
1.용접품질을 안정화 및 개선하고, 용접품질을 가치의 형태로 반영한다.
2. 노동 생산성 향상.
3. 근로자의 노동 강도를 높이고 위험한 조건에서 작업할 수 있도록 하십시오.
4. 직원 업무 기술에 대한 요구 사항을 줄입니다.
5. 제품 개조 및 교체 준비주기와 그에 따른 장비투자가 단축되었습니다.
그러므로 사회 각계각층에서 널리 사용됩니다.
주요 매개변수:
| 수직다관절 로봇 | |||||||
| 모델 | RH14-10-W | RH-18-20-W | RH-20-10-W | ||||
| 입력 전압 | 3상 380V 50/60HZ | 3상 380V 50/60HZ | 3상 380V 50/60HZ | ||||
| 힘 | 3KVA | 5KVA | 5KVA | ||||
| 이동의 자유 | 6 | 6 | 6 | ||||
| 최대 부하 | 10kg | 20kg | 10kg | ||||
| 주행거리와 최고속도 | J/JT | 운동 범위 | 최대 속도 | 운동 범위 | 최대 속도 | 운동 범위 | 최대 속도 |
| 1 | ±167° | 169°/초 | ±167° | 169°/초 | ±167° | 169°/초 | |
| 서스펜션±30° | 서스펜션±30° | 서스펜션±30° | |||||
| 2 | 0°-175° | 169°/초 | 0°-175° | 169°/초 | 0°-175° | 169°/초 | |
| 3 | +80°--150° | 169°/초 | +80°--150° | 169°/초 | +80°--150° | 169°/초 | |
| 4 | ±190° | 280°/초 | ±190° | 280°/초 | ±190° | 280°/초 | |
| 5 | -105°--130° | 240°/초 | -105°--130° | 240°/초 | -105°--130° | 240°/초 | |
| 6 | ±210° | 520°/초 | ±210° | 483°/초 | ±210° | 483°/초 | |
| 허용 손목 하중 | J/JT | 힘의 순간 | 관성 모멘트 | 힘의 순간 | 관성 모멘트 | 힘의 순간 | 관성 모멘트 |
| 4 | 10.0N·m | 0.25kg㎡ | 48.0N·m | 1.8kg㎡ | 10.0N·m | 0.25kg㎡ | |
| 5 | 10.0N·m | 0.25kg㎡ | 48.0N·m | 1.8kg㎡ | 10.0N·m | 0.25kg㎡ | |
| 6 | 3Nm | 0.05kg㎡ | 28Nm | 0.8kg㎡ | 3Nm | 0.05kg㎡ | |
| 무게 | 170kg | 285kg | 290kg | ||||
| 위치 변경 정확도 | ±0.08mm | ||||||
| 소음 수준 | <70dB(A) | ||||||